BLOG
Kaynak Robotu Çalışma Prensibi, Kullanım Alanları ve Fiyatları

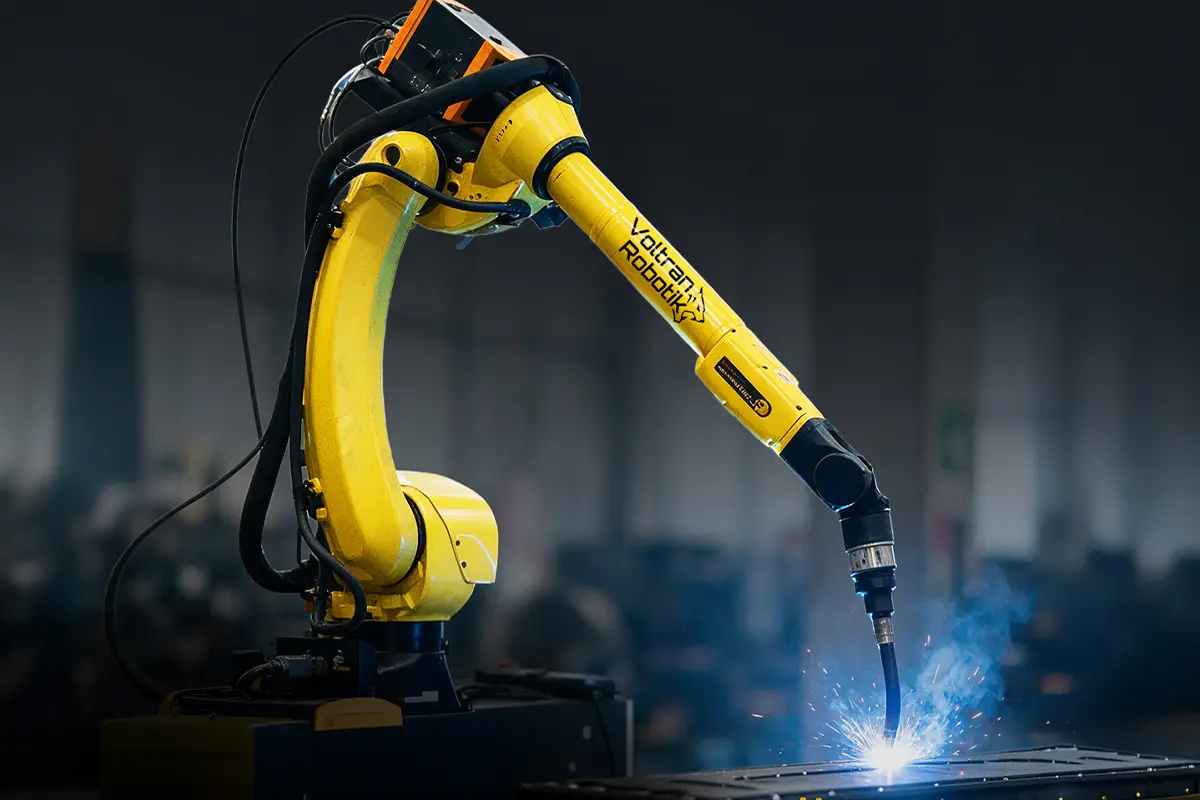
Üretim tesislerinde robotların hareket ettiği her hat, aslında değişen üretim anlayışının bir yansımasıdır. Bir zamanlar yalnızca yüksek hacimli ve karmaşık operasyonlarda karşılaşılan robotik sistemler, bugün kaynak, montaj, taşıma ve kalite kontrol gibi pek çok üretim adımının parçası haline gelmiştir. Bunun en önemli nedenlerinden biri ise işletmelerin daha yüksek üretim kapasitesine ulaşırken aynı zamanda süreçlerini daha kontrollü ve tekrarlanabilir hale getirme ihtiyacıdır.
Özellikle kaynak operasyonlarında bu dönüşüm çok daha belirgin bir şekilde hissedilmektedir. Uzun saatler boyunca aynı hareketin tekrarlandığı, kaynak kalitesinin operatör deneyimine bağlı olarak değişebildiği ve yüksek üretim temposunun fiziksel yük oluşturduğu operasyonlarda robotik sistemler önemli bir alternatif sunar. En önemlisi de robotun aynı kaynak yolunu belirlenen parametrelerle tekrar tekrar uygulayabilmesi, üretim sürecinde standartlaşmayı mümkün kılmaktadır.
Ancak bir kaynak robotunu üretim alanına yerleştirmek, tek başına otomasyon anlamına gelmez. Robotun doğru seçilmesi, kaynak ekipmanıyla uyumlu çalışması, parçanın hassas biçimde konumlandırılması, uygun fikstür kullanılması ve gerektiğinde sensörlerle desteklenmesi gerekir. Bu nedenle başarılı bir robotik kaynak sistemi, yalnızca robot kolundan değil, birbiriyle uyum içinde çalışan mekanik, elektronik ve yazılımsal bileşenlerin tamamından oluşur.
Peki kaynak robotu nedir, nasıl çalışır ve hangi işletmeler için gerçekten doğru bir yatırım olabilir? Kaynak robotu fiyatları hangi unsurlara göre belirlenir? Robotik kaynak sistemine geçmeden önce hangi teknik detayların değerlendirilmesi gerekir? Gelin bu konularla ilgili merak edilen tüm soruların yanıtlarını Voltran Robotik teknik uzmanlığı ile yanıtlayıp, uygulama ve üretim süreçleri açısından ele alalım. Hazırsanız, başlıyoruz.
Üretim teknolojilerinin gelişmesiyle birlikte robotlar, yalnızca tekrarlayan işleri gerçekleştiren otomasyon ekipmanları olmaktan çıkarak üretim süreçlerinin merkezinde yer alan mühendislik sistemlerine dönüştü.
Özellikle kaynak uygulamalarında robotik sistemler; üretim hızını artırırken aynı zamanda kaynak kalitesinin standartlaştırılmasına, proseslerin kontrol altına alınmasına ve üretim verilerinin izlenebilir hale getirilmesine katkı sağlıyor.
Ancak robotik kaynak, bir robot koluna kaynak torcu bağlayarak sistemi çalıştırmaktan çok daha fazlasını gerektiriyor. Başarılı bir robotik kaynak sistemi; kaynak prosesi, parça geometrisi, üretim toleransları, fikstürleme, robot erişimi, pozisyoner hareketleri, kaynak güç ünitesi, sensörler, güvenlik sistemi, yazılım ve proses verilerinin bir bütün olarak tasarlanmasını gerektiriyor.
Voltran Robotik’te uygulama çalışmaları, parçanın kaynak edilebilirliğinin ve üretim koşullarının değerlendirilmesiyle başlar. Dikiş geometrisi, malzeme ve et kalınlığı, birleşim tipi, toleranslar, robot erişimi, paso sayısı ve üretim adedi birlikte incelenerek uygun sistem mimarisi belirlenir.
Buradaki temel amaç yalnızca robotun kaynak yapmasını sağlamak değil; tekrarlanabilir, kontrol edilebilir, izlenebilir ve sürdürülebilir bir kaynak prosesi oluşturmak.
Robotik Kaynak Nedir?
Kaynak robotu, kaynak işlemini önceden tanımlanmış hareket ve proses parametrelerine göre otomatik olarak gerçekleştiren endüstriyel robot sistemidir. Robot kontrolörü ile kaynak güç ünitesi haberleşerek arkın başlatılması ve durdurulması ile seçilen kaynak programının uygulanmasını koordine eder. Akım, gerilim ve tel sürme hızı gibi değerlerin yönetimi kullanılan güç kaynağına ve sistem arayüzüne bağlıdır.
Ancak robotun yüksek konum tekrarlanabilirliğine sahip olması, tek başına kaliteli ve kararlı bir kaynak elde edileceği anlamına gelmez. Gerçek üretim ortamında kesim toleransları, büküm farklılıkları, montaj ve puntalama sapmaları, fikstür toleransları, kaynak sırasında meydana gelen termal deformasyon, tel çıkıntısı, torç TCP değişimi ve kaynak ağzındaki geometrik farklılıklar nominal CAD modeli ile gerçek parçanın geometrisi arasında sapmalara neden olabilir.
Bu nedenle modern robotik kaynak sistemleri yalnızca önceden öğretilmiş koordinatları tekrar eden sistemler olarak değerlendirilmemelidir. Uygulamaya bağlı olarak robotik kaynak sistemleri; parçayı algılayabilen, kaynak başlangıç noktasını tespit edebilen, dikişi takip edebilen ve gerçek üretim koşullarındaki geometrik değişimlere göre kaynak yolunda düzeltme yapabilen teknolojilerle desteklenebilir.
Peki tipik bir robotik kaynak hücresinde hangi bileşenler bulunur? Kaynak robotu, robot kontrol ünitesi, kaynak güç kaynağı, kaynak torcu, tel sürme sistemi, torç temizleme ve bakım ünitesi, pozisyoner, kaynak fikstürü, sensör ve kaynak dikişi takip sistemleri ve koruyucu gaz sistemi, operatör paneli, güvenlik kafesi ve güvenlik kapıları, ışık perdeleri ve emniyet switchleri, acil durdurma sistemi, otomatik parça yükleme ve boşaltma sistemi ve konveyör veya parça transfer sistemi, robotik kaynak hücresi bileşenlerini oluşturur.
Öncelikle şunu söylemeliyiz ki, robotik kaynak hücresi yalnızca robot, kaynak makinesi ve güvenlik çitinin bir araya getirilmesinden ibaret değildir. Gerçek bir robotik kaynak hücresi; kaynak prosesi, robot kinematiği, fikstürleme, parça pozisyonlama, torç erişimi, sensing, kaynak sırası, cycle time, safety, kontrol ve veri katmanlarının tek bir üretim sistemi içerisinde uyumlu şekilde çalışmasını gerektirir.
Voltran Robotik olarak bu nedenle projelerimize “Hangi robotu kullanalım?” sorusuyla başlamıyoruz. İlk olarak şu soruya odaklanıyoruz: “Bu parçayı en doğru ve en ekonomik şekilde nasıl kaynaklamalıyız?” Robot seçimi ise bu mühendislik değerlendirmesinin sonucunda belirleniyor. Böylece yalnızca bir robot entegrasyonu değil; parçanın geometrisine, üretim hedeflerine, kaynak prosesine ve çevrim süresine uygun, verimli ve sürdürülebilir bir robotik kaynak sistemi tasarlıyoruz.
Kaynak Robotu Nasıl Çalışır?
Bir robotun kaynak yapması için önce kaynak yolunun ve proses parametrelerinin tanımlanması gerekmektedir. Robot programı oluşturulduktan sonra torcun hareketleri, kaynak başlangıç-bitiş noktaları, ilerleme hızları ve gerekli kaynak parametreleri kontrol sistemi üzerinden yönetilir.
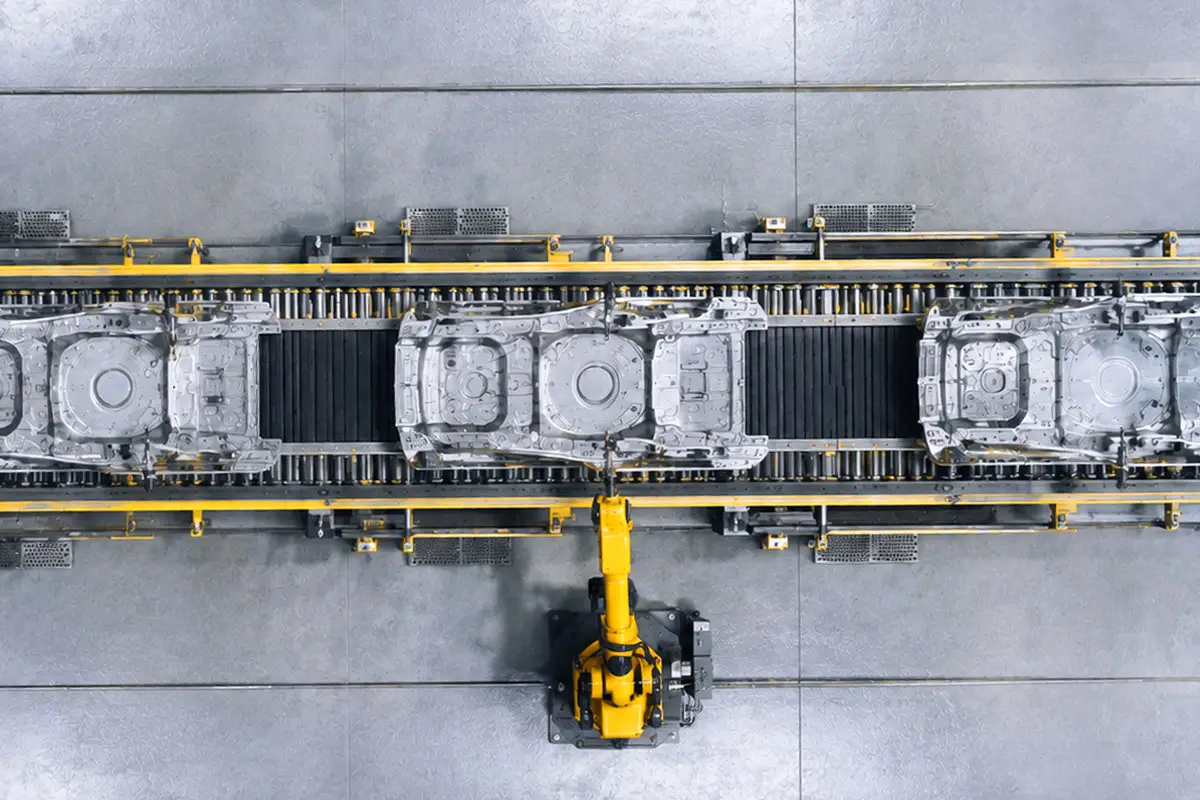
Örnek vermemiz gerekirse bir şase parçasının dört farklı bölgesinde kaynak yapılacaksa robot;
- Parçanın konumunu referans alır. Bu, parça fikstüre doğru ve tekrarlanabilir biçimde oturuyorsa veya sensörle konum tespiti yapılıyorsa geçerlidir. Her hücrede robot bu konumu kendiliğinden algılamaz.
- İlk kaynak noktasına hareket eder.
- Kaynak başlangıç komutunu verir.
- Belirlenen hız ve yörüngede dikişi oluşturur.
- Kaynak sonunda arkı kontrollü biçimde sonlandırır.
- Pozisyoner gerekiyorsa parçanın konumunu değiştirir.
- Sonraki kaynak dikişine geçer.
Buradaki kritik konu tekrarlanabilirliktir. Robot aynı programı uygun fikstür ve proses koşulları altında tekrar tekrar uygulayabilir. Bu, özellikle kaynak dikişlerinin ölçüsel olarak birbirine yakın olması gereken seri üretimlerde ciddi avantaj sağlar. Ancak robotun programı doğru olsa bile parça toleransları değişiyorsa sonuç aynı kalmayabilir.
Kaynak Robotu Hangi Alanlarda Kullanılır?
Kaynak otomasyonu özellikle tekrarlanan kaynak operasyonlarının yoğun olduğu üretim tesislerinde anlamlı hale gelir. Bu doğrultuda bakıldığında kaynak robotu; otomotiv ve otomotiv yan sanayi, metal işleme, çelik konstrüksiyon, tarım makineleri, iş makineleri, beyaz eşya, mobilya iskeletleri, raf sistemleri ve çeşitli makine imalatları gibi alanlarda sıkça kullanılmaktadır.
Kaynak Robotlarının Avantajları Nelerdir?
Kaynak robotu, kaynak işlemlerinin daha hızlı, hassas ve standart bir şekilde gerçekleştirilmesini sağlayarak üretim süreçlerine önemli katkılar sunar. Özellikle seri üretimde iş gücünü verimli kullanmak, kaynak kalitesini korumak ve üretim sürelerini kısaltmak açısından önemli avantajlar sağlar.
Daha Öngörülebilir Çevrim Süresi
Robotun bir parçayı kaynaklama süresi program üzerinden ölçülebilir. Bu, üretim planlaması açısından değerlidir. Özellikle darboğaz analizi yapılırken hangi operasyonun kaç saniye sürdüğü net biçimde görülebilir.
Kaynak Kalitesinde Standardizasyon
Robot aynı hız, açı ve yörüngeyi koruyabildiği için uygun proses koşullarında kaynak dikişlerinin birbirine daha yakın özelliklerde olması sağlanabilir. Bu, kaynak sonrası taşlama ve yeniden işleme ihtiyacını da azaltabilir.
Operatörün Rolü Değişir
Robot kaynakçının yerine yalnızca “bir makine” koymaz. Operatörün işi kaynak yapmaktan; fikstürleme, proses kontrolü, program yönetimi, kalite takibi ve hücre yönetimine doğru kayabilir.
İş Güvenliği ve Ergonomi
Kaynak dumanı, UV ışınımı, kıvılcım, ısı ve uzun süre aynı pozisyonda çalışma gibi unsurlar kaynak operasyonunun önemli risklerindendir. Robotik hücre, operatörün bu ortamla doğrudan temasını azaltacak şekilde tasarlanabilir. Ancak robot kullanılması iş güvenliği sorumluluğunu ortadan kaldırmaz; hücrenin güvenlik sistemi, erişim kontrolü ve acil durdurma düzenekleri doğru tasarlanmalıdır.
Veri İzlenebilirliği
Akım, gerilim ve üretim verilerinin izlenmesi her robotik kaynak hücresinde kendiliğinden bulunmaz; kaynak makinesi, kontrol sistemi ve veri yazılımı gibi bileşenlere bağlıdır.
Kaynak Robotu Fiyatları Neye Göre Değişir?
Kaynak robotu fiyatları; robotun teknik özellikleri, taşıma kapasitesi, kaynak yöntemi, otomasyon seviyesi ve üretim hattına entegrasyon gereksinimleri gibi birçok faktöre bağlı olarak değişiklik gösterir. Sizler için hazırladığımız tabloda kaynak robotu fiyatlarını belirleyen başlıca kalemleri inceleyebilirsiniz.
| Maliyet Kalemi | Fiyatı Etkileyen Temel Unsur |
|---|---|
| Robot manipülatörü | Erişim mesafesi, eksen yapısı, taşıma kapasitesi |
| Kaynak güç kaynağı | Kaynak yöntemi, amper kapasitesi, proses özellikleri |
| Pozisyoner | Parça ağırlığı, ölçüsü, eksen sayısı ve dönüş kapasitesi |
| Fikstür | Parça geometrisi, toleranslar ve ürün çeşidi |
| Torç ve ekipmanlar | Kaynak yöntemi, soğutma ve proses gereksinimi |
| Sensörler | Dikiş takibi, parça konumlama ve kalite gereksinimi |
| Güvenlik sistemi | Hücre tasarımı ve erişim senaryosu |
| Yazılım ve PLC | Hat entegrasyonu ve veri takibi |
| Mühendislik ve devreye alma | Hücrenin karmaşıklığı ve otomasyon seviyesi |
| Programlama | Parça sayısı ve kaynak geometrisinin karmaşıklığı |
Kaynak Robotu Seçerken Nelere Dikkat Edilmelidir?
Robot seçiminde marka ve taşıma kapasitesi önemlidir; ancak doğru seçim için erişim mesafesi, torç ve kablo paketinin toplam yükü, yükün ağırlık merkezi, robotun çalışma alanı ve uygulamanın çevrim süresi de birlikte değerlendirilmelidir.
Robotun Erişim Mesafesi
Kaynak robotu seçerken robot kolunun kaynak yapılacak parçanın her noktasına rahatça ulaşabilmesi gerekir. Robotun kolu yeterince uzun değilse bazı bölgelere erişemez; gereğinden uzun bir kol seçildiğinde ise maliyet artabilir. Bu nedenle robotun boyutu, kaynak yapılacak parçanın ölçülerine ve kaynak noktalarının konumuna uygun olmalıdır.
Taşıma Kapasitesi
Ark kaynak uygulamalarında robot seçilirken yalnızca torcun ağırlığı değil; kablo paketi, sensörler, bağlantı elemanları ve diğer ekipmanların toplam ağırlığı dikkate alınmalıdır. Bunun yanı sıra yükün robot bilek eksenlerine göre konumu, ağırlık merkezi ve oluşturduğu atalet momenti de değerlendirilmelidir.
Punta kaynağı gibi daha ağır ekipmanların kullanıldığı uygulamalarda ise robotun taşıma kapasitesi, erişim mesafesi ve eksen performansıyla birlikte daha kritik bir seçim kriteri haline gelir.
Pozisyoner Kapasitesi
Pozisyoner, kaynak sırasında parçayı döndüren veya farklı açılara konumlandıran sistemdir. Pozisyoner seçilirken parçanın ağırlığı, boyutu ve ağırlık merkezinin yanı sıra pozisyonerin eksen yükleri ve hareket koşulları da dikkate alınmalıdır.
Kaynak Yöntemi
Robotun hangi kaynak yöntemiyle çalışacağı da seçim sırasında mutlaka dikkate alınmalıdır. MIG/MAG, TIG veya punta kaynağı gibi farklı yöntemlerin kullandığı ekipman ve çalışma şekli birbirinden farklıdır. Bu nedenle robotun, kullanılacak kaynak makinesi, torç ve diğer ekipmanlarla uyumlu olması gerekir. Kaynak yapılacak malzemenin türü, kalınlığı ve parçanın üretim şekli de hangi yöntemin daha uygun olduğunu belirler.
Dikiş Takip İhtiyacı
Parça toleransları yüksekse robotun sabit programla çalışması yeterli olmayabilir. Bu durumda lazer tabanlı veya ark sensörlü dikiş takip sistemleri değerlendirilebilir. Bazı gelişmiş sistemlerde sensörler, parçadaki toleransları algılayarak robot yolunu gerçek geometriye göre düzeltebilir.
Programlama ve Devreye Alma
Bir robotun satın alınmasıyla proje tamamlanmaz. Kaynak yollarının oluşturulması, kaynak parametrelerinin belirlenmesi, fikstürün doğrulanması, çevrim süresinin test edilmesi ve operatör eğitimleri de yatırım sürecinin önemli parçalarıdır. Voltran Robotik, projenin ihtiyaçlarına göre sunduğu mühendislik hizmetleriyle robotik kaynak hücresinin tasarımından devreye alınmasına kadar farklı aşamalarda teknik destek sağlar.
Özellikle büyük parçaların, karmaşık erişim noktalarının veya pozisyonerli hücrelerin bulunduğu projelerde çevrimdışı programlama, ihtiyaç doğrultusunda kullanılan mühendislik araçlarından biri olabilir. Bu yöntem; robot erişiminin, olası çarpışmaların ve hücre yerleşiminin uygulama öncesinde değerlendirilmesine katkı sağlayarak proje planlama sürecinin daha kontrollü ilerlemesine yardımcı olur.
Robotik Kaynak Sistemine Geçiş Hangi İşletmeler İçin Uygundur?
Robotik kaynak sistemi özellikle seri üretim yapan, tekrarlayan kaynak operasyonlarına sahip, yüksek kaynak hassasiyeti ve standart kalite gerektiren işletmeler için geçiş uygundur. Bunun yanında üretim kapasitesini artırmak, kaynak sürelerini kısaltmak ve iş gücünü daha verimli kullanmak isteyen işletmeler de robotik kaynak çözümlerinden faydalanabilir.
Başlıca uygun işletmeler:
- Seri ve yüksek adetli üretim yapan işletmeler
- Aynı veya benzer parçaları tekrarlı şekilde kaynaklayan üreticiler
- Kaynak kalitesinde yüksek standart ve tekrarlanabilirlik arayan işletmeler
- Üretim kapasitesini artırmak isteyen fabrikalar
- Kaynak süreçlerinde süre ve maliyet avantajı hedefleyen işletmeler
- Otomasyon altyapısını geliştirmek isteyen işletmeler
- Otomotiv, metal eşya, makine, savunma, beyaz eşya ve konstrüksiyon gibi sektörlerde faaliyet gösteren üreticiler
Robotik otomasyonun farklı üretim alanlarındaki kullanımını incelemek için genel endüstri robotik uygulamaları sayfasını da inceleyebilirsiniz.
Sık Sorulan Sorular
Kaynak Robotu Nedir?
Kaynak robotu, kaynak torcunu önceden belirlenen hareket ve kaynak parametrelerine göre yönlendirerek kaynak işlemini otomatik şekilde gerçekleştiren endüstriyel robot sistemidir.
Kaynak Robotu Fiyatları Neye Göre Belirlenir?
Kaynak robotu fiyatları; robotun taşıma kapasitesi ve erişim alanı, kullanılan kaynak ekipmanları, pozisyoner, fikstür, sensörler, güvenlik sistemleri ve otomasyonun kapsamına göre değişir.
Kaynak Robotları Hangi Kaynak Yöntemlerinde Kullanılabilir?
Kaynak robotları, uygulamaya ve kullanılan ekipmana bağlı olarak MIG/MAG, TIG ve punta kaynağı gibi farklı kaynak yöntemlerinde kullanılabilir.
Kaynak Robotu Her İşletme İçin Uygun mudur?
Hayır. Kaynak robotları özellikle benzer parçaların düzenli ve yüksek adetlerde üretildiği işletmeler için daha uygundur. Üretim adedi düşük ve ürün çeşitliliği çok fazla olan işletmelerde yatırımın geri dönüşü daha uzun olabilir.
Kaynak Robotu Kullanmak İçin Özel Bir Operatör Gerekir mi?
Evet, robotik kaynak sisteminin programlanması, çalıştırılması ve takibi için eğitimli bir operatöre ihtiyaç vardır. Operatörün robot programlama, kaynak parametreleri, fikstür kullanımı ve temel sistem kontrolleri konusunda bilgi sahibi olması gerekir. Eğitim seviyesi, kullanılan robotik sistemin ve üretim hattının karmaşıklığına göre değişebilir.